Особенности работы электрооборудования при раздельном приводе
Электропривод механизмов передвижения моста от двух или нескольких электродвигателей может быть выполнен различными способами, важнейшими из которых при отсутствии электрической синхронизации скоростей вращения являются следующие:
- независимое параллельное включение статоров электродвигателей трехфазного тока с контактными кольцами; каждый из роторов замыкается при этом на свое сопротивление;
- независимое параллельное включение статоров электродвигателей трехфазного тока с короткозамкнутым ротором;
- независимое включение электродвигателей постоянного тока с различными способами их возбуждения; обмотки якорей и обмотки возбуждения включаются соответственно параллельно.
В тех случаях, когда применяется электрическая синхронизация скоростей вращения электродвигателей, используются следующие системы:
- независимое параллельное включение статоров электродвигателей трехфазного тока при объединении их роторов и невыклю- чаемом роторном сопротивлении;
- независимое включение электродвигателей любого рода тока и исполнения при наличии специальных уравнительных машин трехфазного тока, вращающихся против направления поля (электрический вал).
Электродвигатели трехфазного тока, работающие совместно в механической системе, не обеспечивающей достаточно жесткой связи между ними, целесообразно включать без объединения роторных цепей. Именно такой случай и имеет место при раздельном приводе механизмов передвижения мостов кранов.
При соединении роторных цепей двух или нескольких электродвигателей остановка их в несинфазном положении может вызвать толчки тока и момента в ряде случаев опасные для двигателей и механизмов. Чем больше скорость крана, тем сильнее толчки тока и момента при объединении роторных цепей.
Возможные при работе по схеме с соединением роторов толчки тока и момента снижают надежность привода и могут явиться причиной порчи обмоток электродвигателей и поломок валов и деталей крепления. Поэтому объединение роторов допустимо лишь , в тех случаях, когда оно дает бесспорные преимущества, превышающие недостатки схемы. К таким преимуществам может в частных случаях относиться сокращение числа троллей при подвижных кабинах управления. Кроме того включение добавочного сопротивления в роторную цепь связано с потерями энергии и не обеспечивает синхронности хода при уменьшении скольжения (например, при попутном ветре).
Применение «электрического вала» с уравнительными машинами является решением сложным конструктивно и дорогим. Удвоение числа машин, увеличение количества аппаратуры, усложнение электросхемы (для установки электродвигателей в синфазное положение требуется предварительное однофазное присоединение уравнительных машин к сети) и уменьшение надежности работы делают в обычных условиях применение системы «электрического вала» нецелесообразным.
Опыт эксплуатации показал возможность работы раздельного привода, при мягких (при последовательном возбуждении электродвигателей постоянного тока) и жестких (асинхронные электродвигатели) характеристиках.
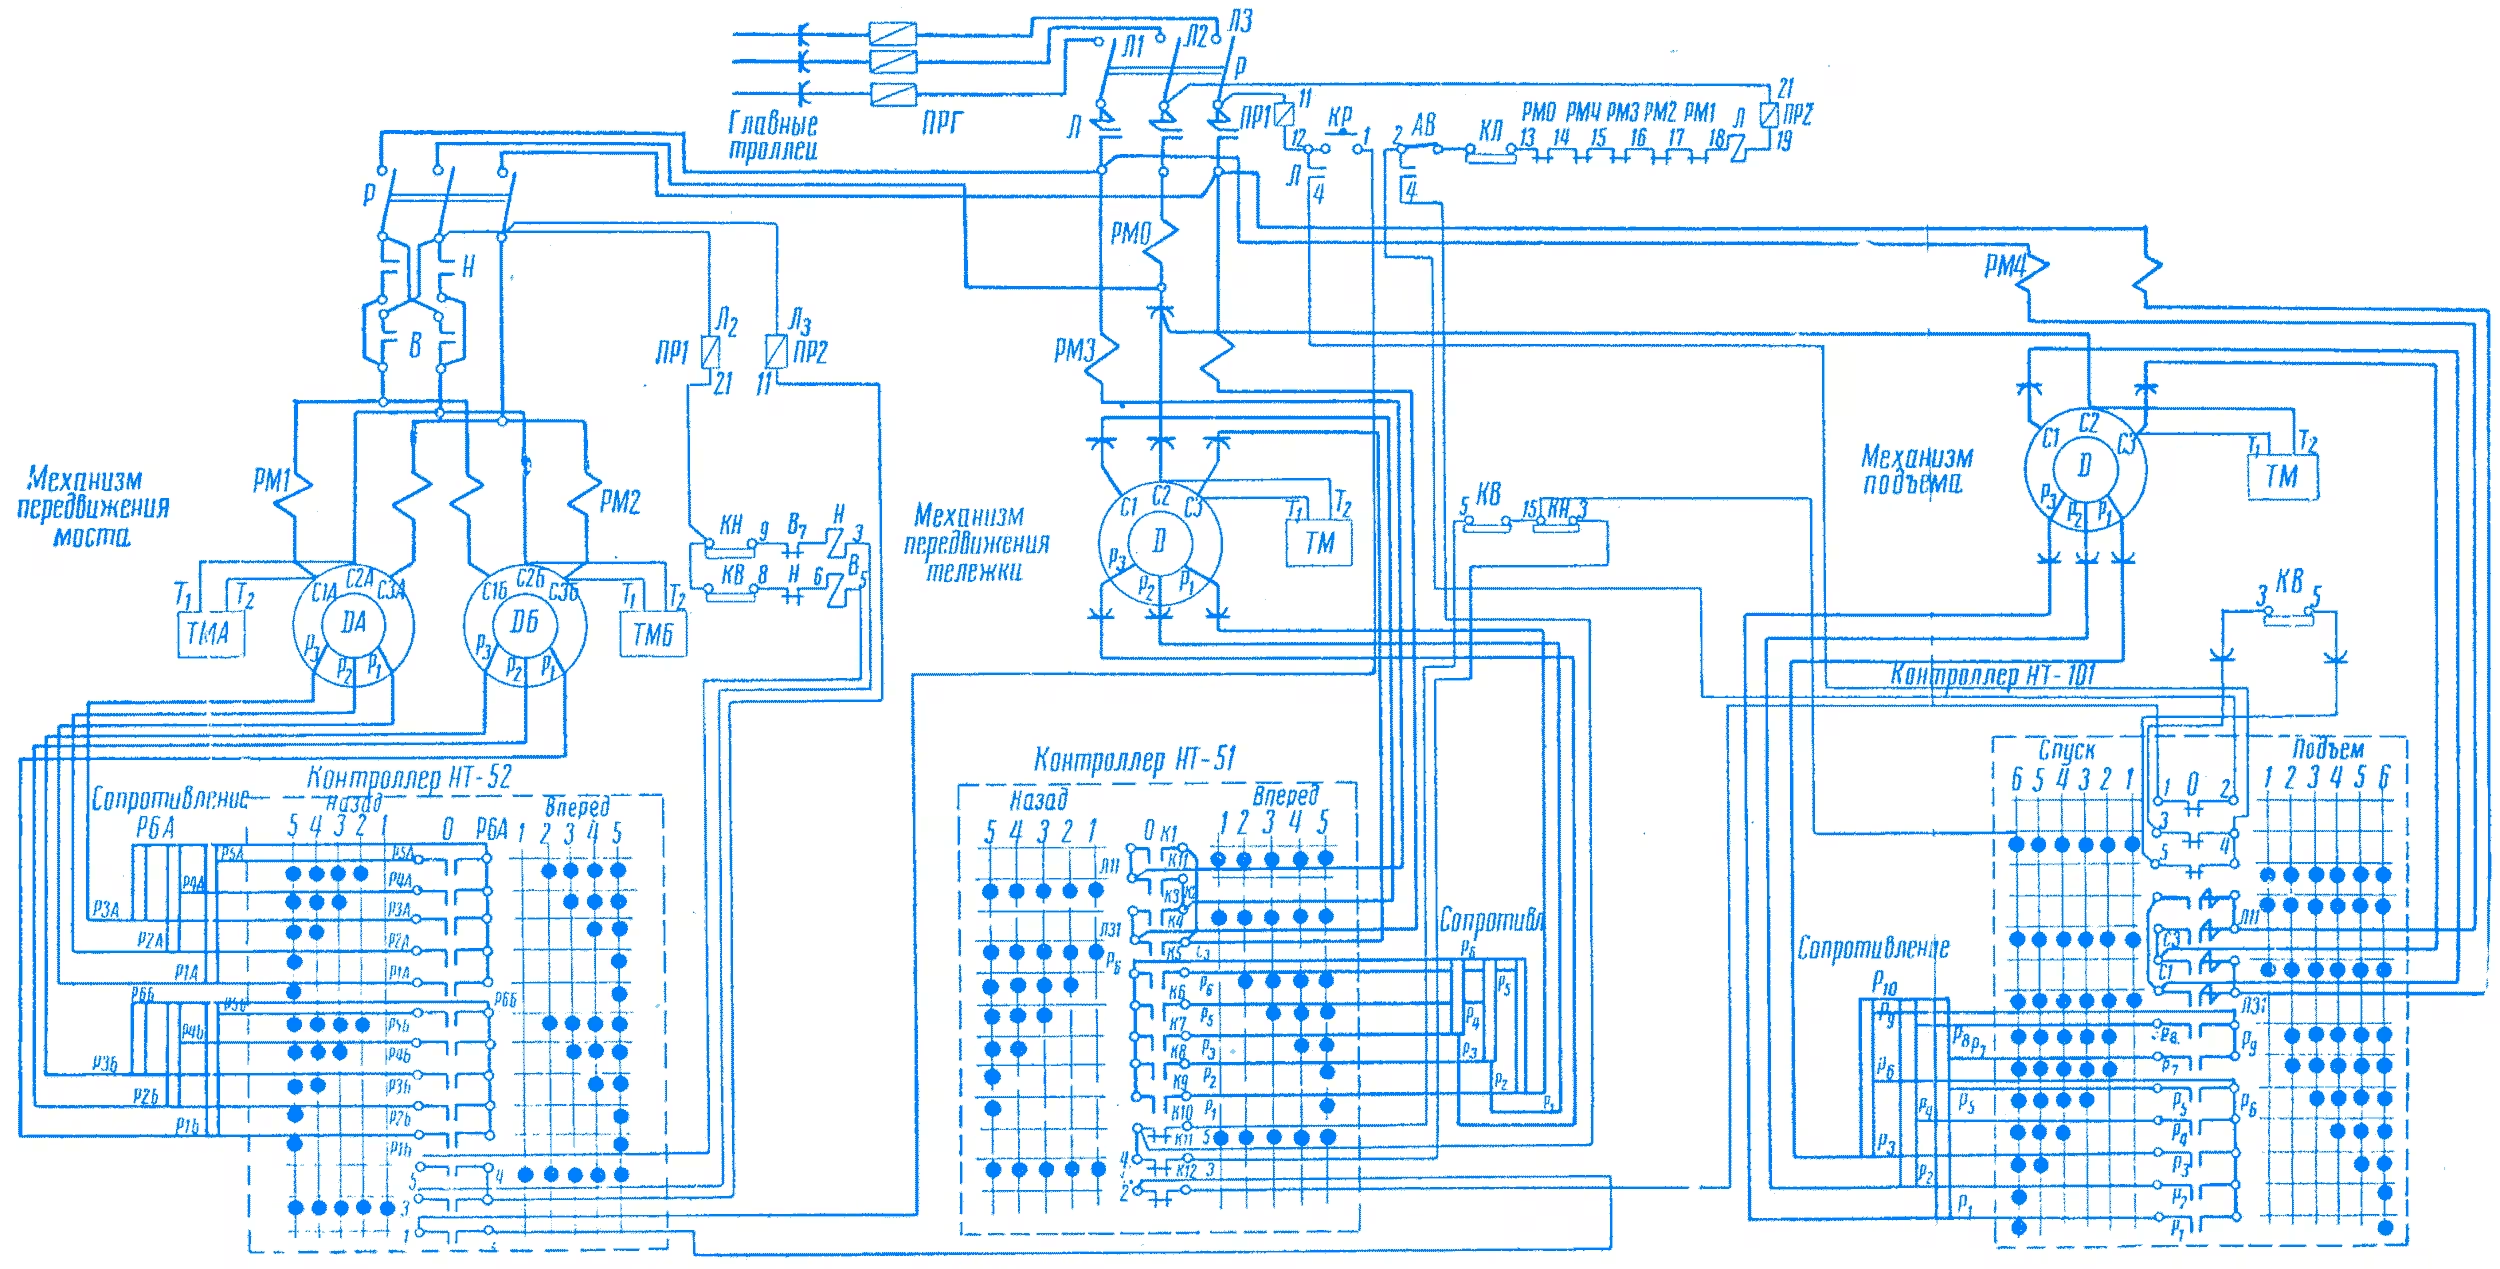
Фиг 1 Электросхема мостового крана с одним подъемом при раздельном приводе механизма передвижения моста. Электродвигатели трехфазного тока без электрической синхронизации скоростей вращения
На фиг. 1 приведена полная принципиальная электросхема мостового крана, в которой применен раздельный привод механизма передвижения моста от двух независимо включенных электродвигателей. Управление обоими электродвигателями при независимых роторных цепях осуществляется при помощи специального контроллера НТ-52, который коммутирует лишь роторные цепи (верхняя часть схемы контроллера относится к электродвигателю ДА, а нижняя — к электродвигателю ДБ). Статорные цепи коммутируются общими контакторами В, Н (реверсор). Конечные ограничения КН и КВ объединены и воздействуют на катушки контакторов В и Н. Защита электродвигателей максимальными реле РМ1 и РМ2 выполнена раздельно. Также раздельно (после защиты) подключены тормозные магниты ТМА и ТМБ, питаемые через общие контакторы В и Н. В общей схеме предусмотрены: нулевая защита, нулевая блокировка, аварийное включение, блокировка выхода на мост (контакт люка КД).
На фиг. 2 приведена более сложная схема управления раздельным приводом механизма передвижения моста крана, выполнена при помощи магнитной станции. Одной рукояткой команде контроллера осуществляется одновременное управление несколькими контроллерами.
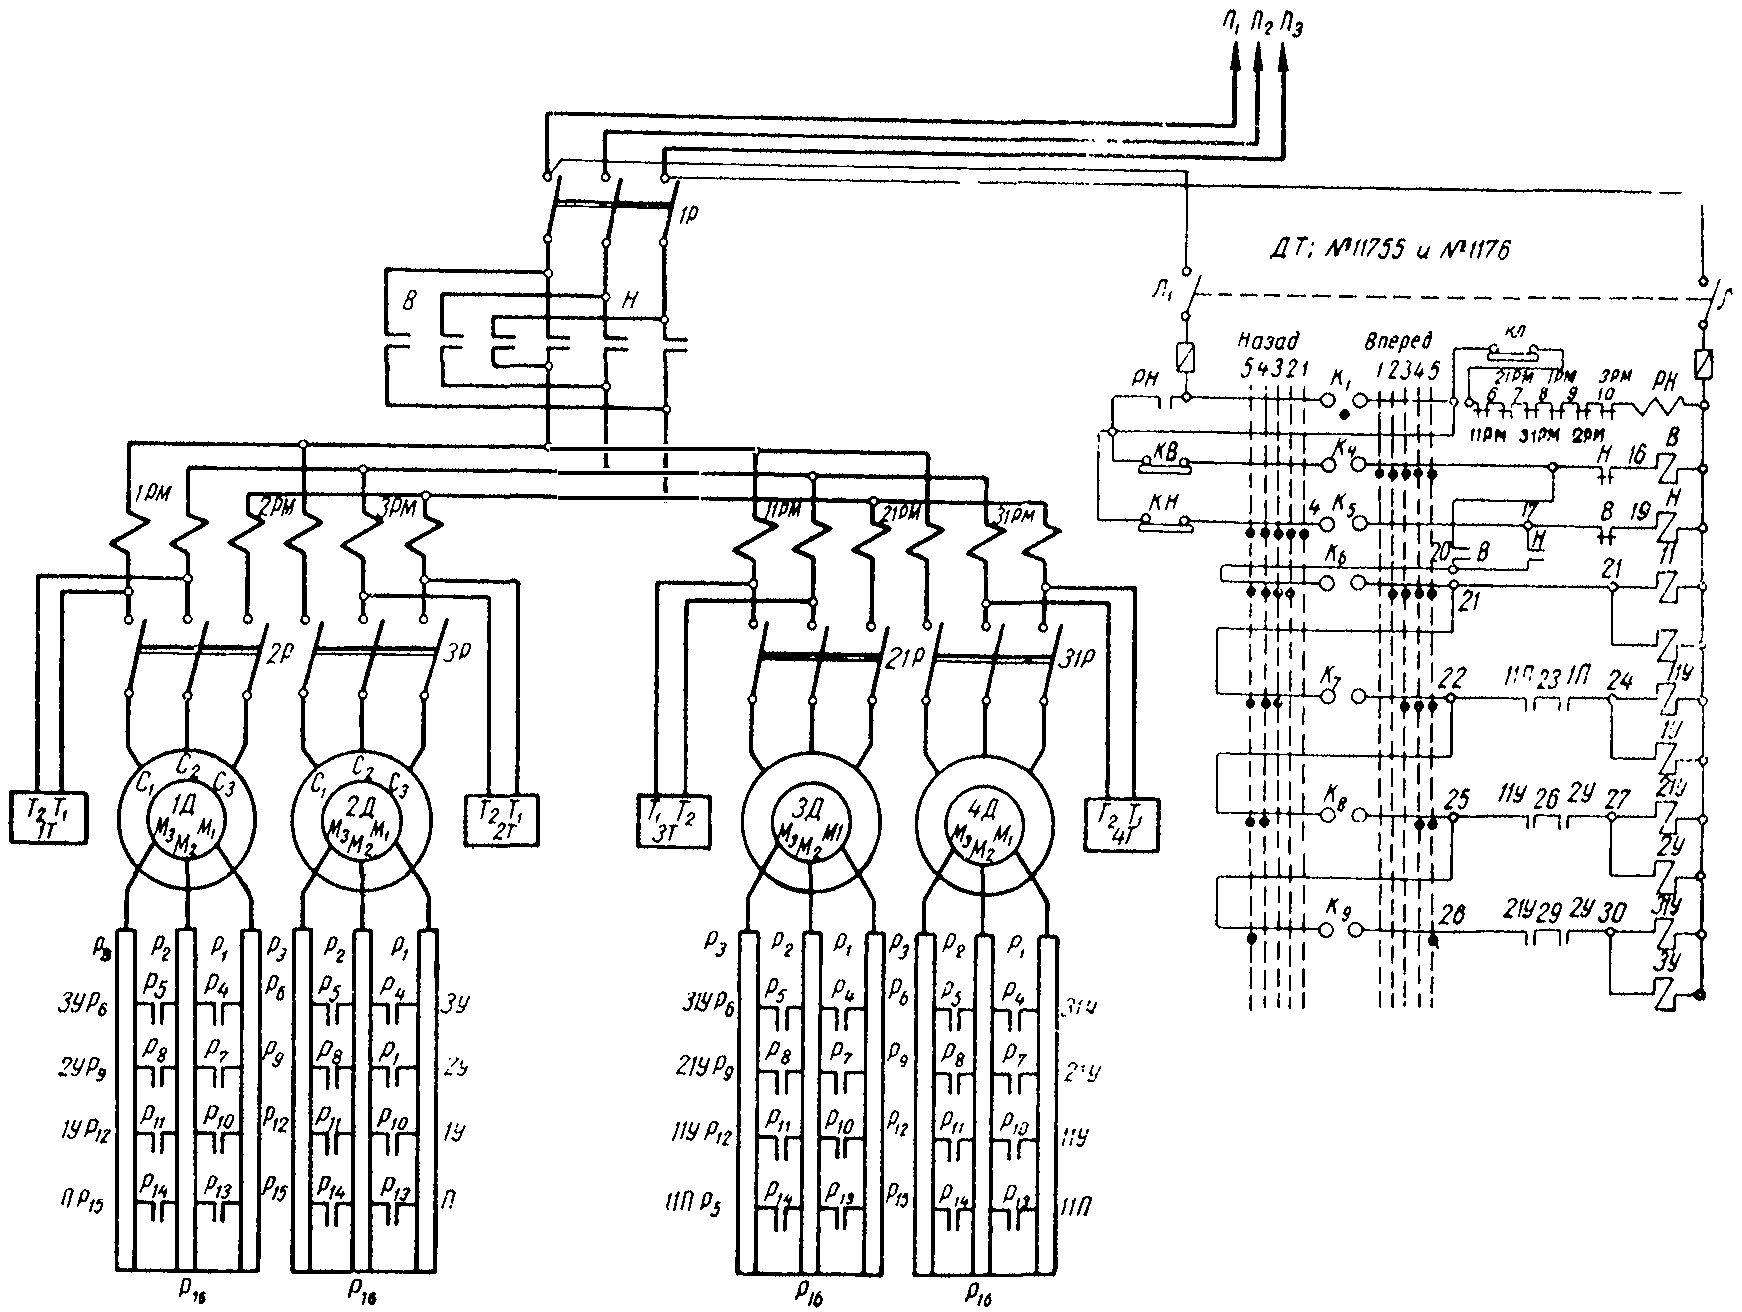
Фиг. 2. Электросхема управления четырьмя электродвигателями при раздельном приводе механизма передвижения крана
Приведенная схема имеет четыре электродвигателя (по два с каждой стороны крана), однако по аналогичной схеме возможна работа и для другого числа электродвигателей.
Кроме обычной максимальной защиты, возможна дифференциальная защита электродвигателей механизма передвижения, предложенная сотрудником Ленинградского завода ПТО имени Кирова инж. Чижевым Н. А. Дифференциальное реле включается в этом случае через трансформаторы тока и действует при определенной разности нагрузок электродвигателей. В случае использования дифференциальной защиты максимальное реле может быть общим для обоих электродвигателей.
Дифференциальная защита не может служить ограничителем перекоса, так как непосредственно реагирует не на перекос, а лишь на перегрузку одного из электродвигателей или, что очень важно, на неисправность одного из них.
Дифференциальная защита должна отключать сразу оба электродвигателя вместе с соответствующими тормозными магнитами. Первая ступень защиты дает сигнал, вторая — отключает электродвигатели.
Действие дифференциальной защиты было практически проверено в схемах многодвигательного привода механизмов передвижения портальных кранов.
Во время эксплуатации кранов с раздельным приводом трехфазного тока иногда наблюдались нарушения в электрических цепях электродвигателей моста. Эти нарушения не зависели от того, по какой схеме были включены электродвигатели, и не являлись характерными для раздельного привода. В частности, происходили нарушения в ящиках сопротивлений и в контактных частях контроллеров. При серьезных нарушениях в цепях какого-либо из двигателей должна сработать максимальная защита, для чего ее не следует загрублять, стараясь дать наименьшую пригодную по условиям эксплуатации уставку.
Для проверки работоспособности раздельного электропривода при двигателях с мягкими характеристиками схема была осуществлена с дифференциальной защитой для электродвигателей, имеющими последовательное возбуждение. Она показала хорошую работу в течение нескольких лет.
Испытанная электросхема постоянного тока имеет отличия от обычной схемы для центрального привода, связанные с включением двух электродвигателей последовательного возбуждения для передвижения моста вместо одного электродвигателя параллельного возбуждения. Последовательные обмотки электродвигателей соединены между собою параллельно в предположении, что активные сопротивления их примерно одинаковы. Якори также соединены между собою параллельно. Реверсирование двигателей осуществляется переключением направления тока в обмотках возбуждения. Пускорегулирующее сопротивление общее на оба двигателя; его мощность и разбивки ступеней выбраны по суммарной мощности двух электродвигателей. Для осуществления максимальной защиты, последовательно с якорями двигателей включена катушка максимального реле, контакт которого введен в цепь катушки линейного контактора.
Тормозные магниты механизма, соединенные параллельно через добавочное сопротивление, включаются и выключаются линейными контакторами и нормально остаются включенными во время работы крана.
Наладка смонтированного электропривода в основном сводится к согласованию вращения двигателей.
Для того чтобы ослабить влияние разницы в сопротивлениях обмоток, переходных контактов и соединительных проводов, в цепь обеих обмоток возбуждения могут быть включены сопротивления, которые уравнивают распределение токов между электродвигателями и устраняют различный их нагрев.
Данный материал написан
канд. техн, наук А. Г. Меклером